 CARACTERIZAÇÃO FISIOGRÁFICA DO MUNICÍPIO DE ARAGUARI - MG
RESUMO
No presente trabalho é mostrada uma caracterização fisiográfica do município de Araguari - MG, utilizando-se técnicas de sensoriamento remoto e documentos cartográficos como apoio na elaboração dos seguintes mapas: cobertura vegetal natural, uso atual da terra, declividade do terreno, hipsometria, geologia, geomorfologia, solos, potencialidade erosiva e utilização de mecanização. A metodologia empregada ofereceu bons resultados para tais estudos, especialmente as imagens TM/Landsat, após terem sido processadas (correções atmosféricas, técnicas de realce e de registro/retificação).
Palavras chaves:
caracterização fisiográfica; técnicas de sensoriamento remoto
ABSTRACT
This paper shows a physical characterization of Araguari - MG, using remote sense techniques and thematic maps (1:100.000) as a support to the elaboration of the following maps natural vegetation cover, land use, ground slope, hypsometry, geology, geomorphology, soils, erosive potentiality and level of agricultural mechanization. This methodology offered good results, specially the TM/Landsat images, after their processment (atmospheric corrections, enhancey registry and retification technics).
Key Words:
physiographical characterization; remote sense techniques
INTRODUÇÃO
O homem, desde sua origem, vem utilizando a terra para sobrevivência; no entanto, tem exercido fortes pressões sobre os recursos do planeta (meio ambiente), especialmente para atender às necessidades do exagerado crescimento demográfico.
Essas pressões são na maioria das vezes conseqüências da falta de um planejamento adequado, no que diz respeito à exploração dos recursos naturais, planejamento este deficitário ou até mesmo inexistente, pela escassez de conhecimentos e mapeamentos básicos do meio físico.
Na tentativa de contribuir para o fornecimento aos planejadores e legisladores de informações básicas do meio físico, este trabalho teve como objetivo fazer uma caracterização fisiográfica do município de Araguari - MG, com mapeamentos de: cobertura vegetal natural, uso atual da terra, declividade do terreno, hipsometria, geologia, geomorfologia, solo, potencialidade erosiva e potencialidade à mecanização, a partir de dados obtidos por sensores remotos e documentos cartográficos.
POTENCIALIDADES DAS IMAGENS ORBITAIS PARA LEVANTAMENTO DO MEIO FÍSICO
Os satélites orbitais destinados ao levantamento, mapeamento e monitoramento dos recursos terrestres fornecem produtos analógicos e digitais que têm sido utilizados para diferentes aplicações temáticas. De modo geral, esses produtos de sensoriamento remoto se prestam a estudos a nível regional, dada sua visão sinótica da superfície terrestre.
Em 1972 a NASA lançou o primeiro satélite para observação dos recursos terrestres, o ERTS, mais tarde denominado Landsat 1, tendo como objetivo adquirir dados espaciais, espectrais e temporais, de forma global, sinóptica e repetitiva dos alvos de superfície. Em 1975, 1978, 1982 e 1984 foram lançados respectivamente os Landsats 2, 3, 4 e 5.
Esses satélites utilizam uma plataforma do tipo Nimbus, onde são instalados os sensores e os demais subsistemas destinados à gravação e transmissão de dados, medição e controle de atitude e temperatura, retransmissão, etc. A potência para o funcionamento do sistema é conseguida através de painéis solares que convertem a radiação solar em energia elétrica.
Os satélites da série Landsat deslocam-se do norte para o sul em órbita geocêntrica, circular, quase polar e heliossíncrona, isto é, o ângulo Sol-Terra-satélite permanece constante, o que garante condições semelhantes de iluminação ao longo do ano, na área imageada.
Os Landsats 1, 2 e 3 estavam equipados com dois sistemas sensores; um sensor "Multispectral Scanner System" (MSS) e um sensor "Return Beam Vidicon" (RBV). Nos Landsats 4 e 5 o sistema sensor RBV foi substituído pelo sistema sensor "Thematic Mapper" (TM), com sete bandas espectrais, três no visível (bandas 1, 2 e 3), uma no infravermelho próximo (banda 4), duas no infravermelho médio (bandas 5 e 7) e uma no infravermelho termal (banda 6), que incorporaram tecnologia mais avançada que o MSS, porém manteve-se o sistema MSS com quatro bandas espectrais, duas no visível (bandas 4 e 5) e duas no infravermelho próximo (bandas 6 e 7). O Landsat 4 teve problemas com o sensor TM, o que obrigou a NASA a fazer o lançamento antecipado do Landsat 5, com os mesmos sensores que o Landsat 4.
Mais informações sobre os satélites da série Landsat podem ser encontradas nos manuais de usuários dos produtos Landsat, NASA (1976), bem como em diversas publicações, como por exemplo Slater (1980) e Rosa (1992).
Para elaboração do presente trabalho utilizamos dados analógicos e digitais obtidos pelo sensor TM do satélite norte-americano Landsat 5. Esse satélite opera a uma altitude nominal de 705 km em órbita circular quase polar, imageando a mesma área a cada 16 dias. Cruza o equador do norte para o sul às 9:45 horas e no paralelo de 34 graus no extremo sul do Brasil às 9:50 horas. Cada órbita gasta 98,9 minutos, sendo realizadas 14 órbitas por dia.
O sensor TM opera simultaneamente, como já mencionado, em sete bandas espectrais, com um campo de visada instantâneo ou resolução espacial equivalente a um quadrado no terreno de 30 x 30 metros nas bandas do visível, infravermelho próximo e infravermelho médio e de 120 x 120 metros na banda termal.
Cada banda espectral é destinada a uma aplicação específica, conforme pode ser observado na Tabela 1.
Em uma primeira aproximação, uma imagem pode ser considerada resultante da reflectância ou emitância dos alvos de superfície (cena). A tonalidade e/ou cor em cada ponto é determinada pela alteração ou interação espectral da radiação solar incidente ou da radiação emitida por cada alvo da superfície.
Diferentes objetos refletem e/ou emitem diferentes quantidades de energia em diferentes comprimentos de onda (comportamento espectral) e essas diferenças espectrais são registradas em uma imagem na forma de variações tonais, de cores ou de densidade. Os sensores remotos buscam detectar e mostrar as diferenças em tonalidade ou cor entre alvos ou entre um alvo e o ambiente, sem as quais não haveria imagem identificável. Deste modo cada pixel contém a informação espectral do alvo de interesse, mais a informação atmosférica, relevo, sazonalidade, etc.
O comportamento espectral dos diferentes alvos presentes na superfície terrestre é produto da complexa interação entre a radiação solar e a matéria, condicionado também por outros aspectos ambientais. Assim, o entendimento do comportamento espectral da cobertura vegetal e dos solos é de fundamental importância para estudos de levantamento e mapeamento do meio físico.
ATRIBUTOS QUE INFLUENCIAM O COMPORTAMENTO ESPECTRAL DA VEGETAÇÃO E SOLOS
O comportamento espectral dos solos é afetado por diferentes fatores. Esses fatores, obviamente, também afetam o registro das informações da superfície quando imageada a nível orbital.
Os alvos absorvem, refletem e emitem radiação eletromagnética de forma diferenciada, ao longo do espectro eletromagnético, em função de suas propriedades físico-químicas. Além das características físico-químicas, os alvos sofrem também a interferência de condições específicas de padrão, posicionamento e vizinhança. A essas condições específicas adicionam-se ainda outras características ambientais, que se modificam no tempo e no espaço, e que se acentuam à medida que o sistema sensor se distancia do alvo de interesse, dentre as quais podemos destacar: variação do ângulo de elevação e azimute solar, do ângulo de visada do sistema sensor e condições meteorológicas.
De acordo com os objetivos do presente trabalho, os alvos de interesse referem-se ao solo (e suas feições superficiais) e à cobertura vegetal (natural e antrópica). Vários trabalhos têm sido publicados com a análise do comportamento espectral da vegetação e a influência de alguns fatores específicos, podendo-se citar a geometria de iluminação, umidade, geometria do dossel, densidade de vegetação, vigor de biomassa, tipos de coberturas agrícolas, práticas de plantio, etc.
A reflectância espectral da vegetação pode ser influenciada pela densidade da cobertura vegetal, uma vez que pode haver a contribuição da camada superficial do solo, em função de sua maior ou menor exposição.
O vigor da cobertura vegetal (biomassa) define, por exemplo, faixa de forte absorção da radiação em torno de 0,65 µm e forte reflectância entre 0,7 a 1,3 µm.
Com relação aos solos, o entendimento de seu comportamento espectral interessa para o conhecimento de seus atributos intrínsecos, bem como para o comportamento espectral da vegetação.
De forma geral, quanto maior a quantidade de matéria orgânica, umidade e presença de minerais máficos, menor é a reflectância dos solos.
PROCESSAMENTO DE IMAGENS DIGITAIS
Os dados obtidos pelos sensor TM podem ser apresentados na forma de imagens fotográficas (em papel e/ou transparências positivas) ou no formato de imagens digitais, que são armazenadas em fitas magnéticas, para posterior análise por computador.
As imagens são constituídas de elementos discretos (pixels), os quais estão associados a valores numéricos que representam a radiância média dos alvos imageados. Uma imagem é desta forma uma representação numérica quantizada dos valores de radiância correspondentes a cada pequena área unitária imageada no terreno. Esses valores digitais são normalmente referidos como níveis de cinza ou número digital, onde apenas valores inteiros e discretos são assumidos.
Os números digitais podem ser dispostos numa forma matricial, onde além das dimensões espacial e de brilho (radiância) que representam, o conjunto de dados que compõe uma imagem tem ainda dimensões espectrais e temporais, uma vez que uma mesma cena pode ser observada em várias bandas espectrais e em datas diferentes.
Essa forma de representação numérica das imagens permite a aplicação de uma grande variedade de técnicas de análises e processamentos por computadores convenientes para manipular a enorme quantidade de dados contidos em uma imagem.
Os sensores a nível orbital registram não somente a radiação refletida e/ou emitida pelos alvos da superfície, mas também a radiação que é espalhada pela atmosfera, sendo este efeito mais pronunciado em imagens obtidas nos menores comprimento de onda. Desta forma, uma imagem é resultante da radiação proveniente dos alvos de superfície mais a radiação proveniente do espalhamento atmosférico.
O processamento de imagens digitais tem por finalidade manipular as imagens de forma a melhorar o poder de discriminação dos alvos. Dentre as técnicas de processamento de imagens que existem, as que mais nos interessam para o desenvolvimento do presente trabalho são: Correção do Efeito da Atmosfera, Realçamento de Imagens e Registro/Retificação de Imagens.
Correção do Efeito da Atmosfera
Como já comentado, os dados obtidos a nível orbital sofrem influência do efeito atmosférico. Na tentativa de minimizar esses efeitos iremos utilizar a técnica de correção atmosférica a partir dos valores digitais (níveis de cinza) relativos às sombras provocadas por corpos d'água sabidamente límpidos e profundos, contidos na cena imageada.
Nas bandas espectrais relativas à faixa do infravermelho, teoricamente, os corpos d'água deveriam apresentar valores de níveis de cinza muito baixos - próximos a zero. Porém, na realidade isto não acontece. Verifica-se, através dos histogramas de distribuição dos níveis de cinza, que estes se apresentam deslocados (aumentados), e este fato pode ser atribuído ao efeito aditivo
provocado pelo espalhamento da atmosfera. Então os valores mínimos de níveis de cinza apresentados na cena podem ser subtraídos de todos os pixels componentes da imagem, tornando desta forma a imagem corrigida do efeito atmosférico, o que certamente contribuiu para o realçamento dos alvos da superfície que nos interessavam.
Realçamento de Imagens
Das técnicas de realçamento existentes, nós utilizamos as de manipulação de contraste e composição colorida.
A manipulação de contraste consiste na transformação radiométrica pixel por pixel da imagem. Essa manipulação transforma uma cena de baixo contraste em uma cena visualmente mais realçada, podendo-se observar uma melhor discriminação entre os alvos.
Após efetuarmos uma ampliação de contraste com as imagens originais (preto e branco), foi realizada uma composição colorida. Uma composição colorida é composta por três bandas espectrais, sendo que para cada uma delas são atribuídas uma das três cores primárias (azul, verde e vermelho), resultando no monitor de vídeo do sistema analisador de imagens em uma nova imagem, esta por sua vez colorida do tipo RGB.
Convém destacar que o olho humano é mais sensível à variação de cores do que tons de cinza, sendo portanto, uma imagem colorida mais fácil de ser analisada e interpretada.
Registro/Retificação de Imagens
Por registro de imagens entende-se o processo que envolve a superposição de dados (imagens, cartas, mapas) que foram obtidos em diferentes datas ou por meio de sensores diferentes.
No caso específico deste trabalho, nós necessitamos efetuar a integração de dados obtidos pelo sensor TM (imagens) aos dados obtidos diretamente de folhas topográficas, isto é, a transformação de uma imagem de um sistema de coordenadas para outro.
A geometria de uma imagem extraída de uma fita magnética tem um sistema de coordenadas X, Y que não é planimétrico. Para tornar a imagem planimétrica, converte-se o sistema de coordenadas X, Y para um sistema de coordenadas padrão em mapas, no caso, o sistema de coordenadas UTM. Isto pode ser feito associando-se pontos de um mapa padrão (folha topográfica) aos mesmos pontos da imagem a ser retificada. Por meio de equações matemáticas chega-se a uma imagem retificada.
Procedimentos
A imagem utilizada para elaboração e refinamento dos mapas foi adquirida pelo sensor TM do satélite norteamericano Landsat 5, no dia 18 de agosto de 1991, pertencente à órbita 221 e ponto 73, bandas 3, 4 e 5, a qual abrange uma área de 185 x 185 km2, ou seja, município de Araguari e adjacências.
Esta imagem foi comprada do Instituto Nacional de Pesquisas Espaciais na forma de fita magnética, para posterior análise por computador.
Inicialmente a imagem foi carregada em uma estação de trabalho do tipo SPARC/SUN com auxílio de uma leitura de fita magnética (tipo streamer) de 150 Mb.
Após o armazenamento da imagem no disco rígido da estação de trabalho, com o uso do módulo de processamento de imagens do software GRASS, efetuou-se uma correção atmosférica para as bandas individuais. Em seguida realizou-se uma ampliação de contraste, para posteriormente efetuar-se uma composição colorida do tipo 3B 4R 5G. Feita a composição colorida, o passo seguinte foi fazer o registro da imagem, de forma a transformá-la no sistema de projeção UTM (compatível com as folhas topográficas na escala de 1:100.000), métodos estes já descritos anteriormente. Mais detalhes poderão ser encontrados no GRASS User's Manual.
A imagem registrada/retificada foi impressa na escala de 1:100.000. Com o auxílio de técnicas de interpretação visual de imagens foram elaborados os diversos mapas necessários para o levantamento do meio físico do município.
INTEGRAÇÃO DOS DADOS - SISTEMA DE INFORMAÇÃO GEOGRÁFICA
Os sistemas de informação fazem parte de um campo relativamente novo de estudo, cujos primeiros desenvolvimentos apareceram nos anos 50 dedicados especialmente a trabalhos administrativos. Na década dos 70, esses sistemas começaram a ser melhorados, servindo de apoio a tomada de decisões, transformando-se em uma poderosa ferramenta para os planejadores.
De modo geral, pode-se definir formalmente um sistema de informação como uma combinação de recursos humanos e técnicos, em concordância com uma série de procedimentos organizacionais, que proporcionam informações com finalidade de apoiar as gestões diretivas.
Dentro do desenvolvimento de novas ciências, os sistemas de informação estão alcançando um dos primeiros lugares na moderna tecnologia porque, com o acelerado desenvolvimento dos computadores, cada dia é mais positivo e rápido o armazenamento, processamento e manipulação de dados.
O sistema de informação geográfica (SIG) é um caso específico do sistema de informação. Seu desenvolvimento começou na década dos 60. SIG pode ser definido como sistema destinado a captura, armazenamento, checagem, integração, manipulação, análise e apresentação de dados referidos espacialmente na terra. Portanto, o sistema de informação geográfico é uma particularidade do sistema de informação no sentido amplo.
O manejo de dados espaciais requerem instrumentos especializados e complexos para obter, armazenar, recuperar e apresentar as informações. Além do mais, a origem de dados oriundos de distintas fontes faz com que exista a necessidade de integrá-los, para o efetivo uso dos mesmos, assim como para se obterem novas informações.
Um sistema de informação geográfica é composto, de forma simplificada, dos seguintes componentes:
-
um subsistema de entrada de dados
-
um subsistema recuperador e de armazenamento de dados
-
um subsistema de análise e manipulação de dados
-
e um subsistema de saída de dados (relatórios, gráficos mapas, etc.)
O objetivo geral de um sistema de informação geográfico é servir de ferramenta eficiente para todas as áreas do conhecimento que fazem uso de mapas, possibilitando: integrar em uma única base de dados informações representando vários aspectos do estudo de uma região; permitir a entrada de dados de diversas formas; combinar dados de diferentes fontes, gerando novos tipos de informações; gerar relatórios e documentos gráficos de diversos tipos, etc.
Um sistema de informações geográfico trabalha com dois tipos distintos de dados: dados gráficos (que constituem uma entidade geométrica, materializada por pontos, linhas e áreas) e dados não-gráficos (que descrevem quantitativa e/ou qualitativamente uma entidade geométrica).
A integração dos dados gerados no presente trabalho foi realizada com o uso de um SIG. A metodologia de integração será discutida mais adiante, uma vez que necessitamos antes identificar as variáveis que serão integradas, bem como o seu comportamento.
MATERIAIS
Área de Estudo
A área de estudo compreende o Município de Araguari - MG, localizado na micro-região do Vale do Paranaíba, pertencente à zona geográfica do Triângulo Mineiro e encontra-se entre as coordenadas geográficas de 18° 16' - 18° 56' de latitude sul e 47° 50' - 48° 41' de longitude oeste de Greenwich.
O município possui uma área de 2774 km2, com uma população de aproximadamente 150.000 habitantes (Censo de 1980), da qual 60% encontrava-se na zona urbana e 40% na zona rural. Está situado a 571 km de distância de Belo Horizonte, 630 km de São Paulo, 397 km de Brasília e 41 km de Uberlândia.
A principal fonte econômica do município é a agricultura e a pecuária, com destaque para a cafeicultura. O parque industrial é reduzido a atividades de processamento de produtos agrícolas, não possuindo praticamente nenhum outro tipo de indústria.
O clima, de acordo com a classificação climática de Koppen, é do tipo Cwa, isto é, clima mesotérmico úmido com seca no inverno e chuva no verão. A temperatura média anual é de 22 °C, com pluviosidade anual de 1500 mm e presença de uma estação seca de maio a setembro.
Documentação
Para o desenvolvimento do presente trabalho, foram utilizados:
-
Produtos de sensoriamento remoto nas formas analógicos e digitais, orbita 221, ponto 73, de 18 de agosto de 1991, bandas 3, 4 e 5.
-
Folhas topográficas na escala de 1:100.000. IBGE - Folhas de Uberlândia e Tupaciguara; DSG - Folhas de Estrela do Sul, Goiandira e Corumbaíba.
Equipamentos
Para o processamento de imagens digitais, bem como para a integração e análise dos dados obtidos, foram utilizados:
-
Estação de Trabalho SPARstation SUN Microsystems, baseada em processador SPARC de 15,8 MIPS, coprocessador de ponto flutuante de 1,7 MFLOPS, 8 Mbytes de memória RAM, monitor colorido de 16 polegadas com resolução de 1152 x 900 pixels e 256 cores simultâneas com PAR (Pixel Aspect Ratio) de 1:1, duas unidades de disco rígido, uma de 207 Mbyte e outra de 424 Mbytes de capacidade, unidade de disquete de 1,44 Mbytes de capacidade, duas saídas seriais RS-232, interface de audio, unidade de fita magnética de 1/4 de polegada de 150 Mbytes, teclado e mouse ótico com superfície de apoio;
-
Um microcomputador compatível com IBM PC/AT 286, 20 MHz, 2 Mbytes de memória RAM, unidade de disco de 40 Mbytes de capacidade, uma unidade de disquete de 5 1/4 de polegada e 1,2 Mbytes, uma unidade de disquetes de 3 1/2 polegadas e 1,44 Mbytes, teclado e monitor de vídeo VGA;
-
Um microcomputador compatível com IBM PC/AT 386, 16 MHz, 6 Mbytes memória RAM, coprocessador matemático, unidade de disco de 52 Mbytes de capacidade, uma unidade de disquete de 5 1/4 de polegada e 1,2 Mbytes, uma unidade de disquetes de 3 1/2 polegadas e 1,44 Mbytes, teclado, monitor VGA e mouse;
-
Diversos microcomputadores compatíveis com IBM PC/XT;
-
Uma mesa digitalizadora Digigraf A1 e uma mesa digitalizadora Digigraf A4;
-
Um traçador gráfico (Plotter) A3;
-
Uma impressora Epson LQ 2550 colorida;
-
Impressoras matriciais diversas: Epson, Unisys, Rima, etc.
Foram também utilizados: trado, clinômetro, bússula, escala colorimétrica de Munsell e trena.
O software GRASS
O Geographic Resources Analysis Support System - GRASS é sistema de informação geográfico e sistema de processamento de imagens desenvolvido pelo Laboratório de Pesquisas do Corpo de Engenheiros de Construção do Exército Norteamericano (USA/CERL), desenhado para uso em atividades de planejamento ambiental e gerenciamento de recursos naturais e existente no Laboratório de Geoprocessamento do Departamento de Geografia.
A versão 4.0 do software colocada a disposição dos usuários em 1991 é composta por uma série de programas com finalidade de:
-
digitalizar mapas em papel
-
processar imagens obtidas por veículos espaciais (em nosso caso imagens TM/Landsat)
-
integrar informações de diferentes mapas
-
efetuar análises geográficas
-
visualizar e imprimir os dados (mapas) resultantes.
RESULTADOS E DISCUSSÃO
Mapa de Cobertura Vegetal Natural
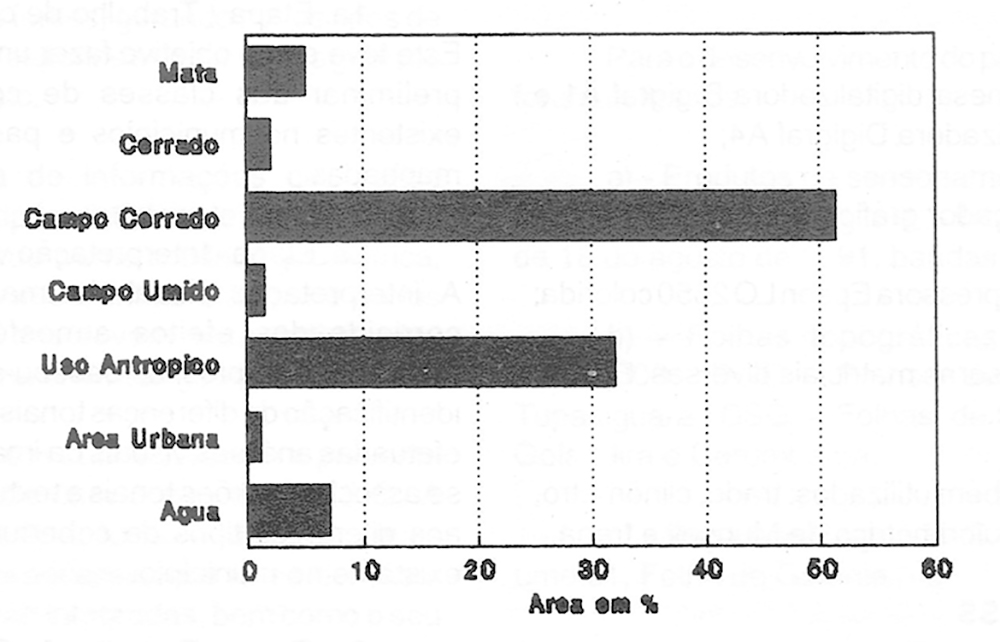
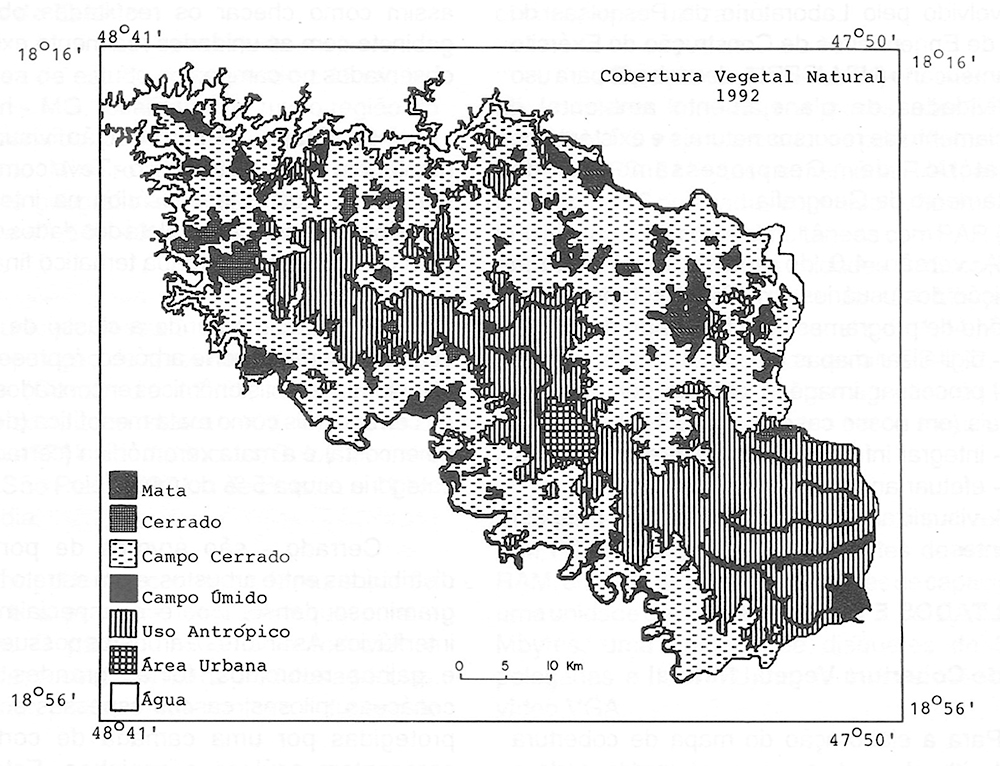
Para a elaboração do mapa de cobertura vegetal natural usou-se a imagem processada e impressa, conforme descrito no item 4.4. Usando-se a cópia em papel, conseguiu-se identificar e mapear as seguintes categorias de cobertura vegetal: campo cerrado, cerrado, mata e campo úmido (Tabela 2, Gráfico 1 e Mapa 1). O mapa temático foi elaborado obedecendo às seguintes etapas:
-
1a. Etapa - Trabalho de campo preliminar - Este teve como objetivo fazer um reconhecimento preliminar das classes de cobertura vegetal existentes no municípios e passíveis de serem mapeadas.
-
2a. Etapa - Interpretação visual da imagem - A interpretação visual da imagem TM/Landsat corrigida dos efeitos atmosféricos, realçada, retificada e impressa, baseou-se na técnica de identificação de diferenças tonais e texturais. Foram efetuadas análises visuais da imagem procurando-se associar padrões tonais e texturais homogêneos aos diferentes tipos de cobertura vegetal natural existente no município.
-
3a. Etapa - Trabalho de Campo - Este teve como objetivo estabelecer uma associação entre o que foi identificado na imagem, com as correspondentes categorias existentes no terreno, assim como checar os resultados obtidos em gabinete com as unidades realmente existentes e observadas no campo.
-
4a. Etapa - Interpretação visual final e montagem do mapa temático - Teve como objetivo efetuar os ajustes necessários na interpretação visual preliminar, após a coleta dos dados de campo, bem como elaborar o mapa temático final.
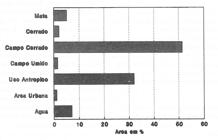
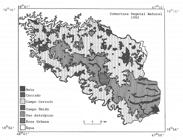
Mata - compreende a classe de cobertura vegetal natural de porte arbóreo, representada por diversos tipos fitofisionômicos encontrados na região de cerrado, tais como mata mesofítica (de galeria e de encosta) e a mata xeromórfica (cerradão). Esta categoria ocupa 5 % do município.
Cerrado - são árvores de porte médio distribuídas entre arbustos e um estrato herbáceo-graminoso denso, aparece especialmente nos interflúvios. As árvores e arbustos possuem troncos e galhos retorcidos, folhas grandes, grossas, coriáceas, pilosas, cascas espessas e, não raro, protegidas por uma camada de cortiça. Não apresentam acúleos e espinhos. Este tipo de vegetação ocupa 2,1 % da área de estudo.
Campo Cerrado - trata-se de uma vegetação tipicamente xeromórfica, mas se distingue do cerrado quanto ao espaçamento do estrato arbóreo (mais denso no cerrado). O termo campo cerrado foi aqui utilizado para denominar um forma fisionômica intermediária entre o cerrado e a pastagem (embora seja também utilizada para o pastoreio). Este tipo de vegetação ocupa a maior parte do município (51,3 % da área).
Campo Úmido - trata-se de uma vegetação tipicamente herbáceo-graminosa, com raros arbustos e subarbustos, ocasionalmente podendo aparecer o "buriti", que caracteriza as veredas. Este tipo de vegetação localiza-se nas regiões onde ocorre o afloramento do lençol freático (1,5 %).
Mapa de Uso Atual da Terra
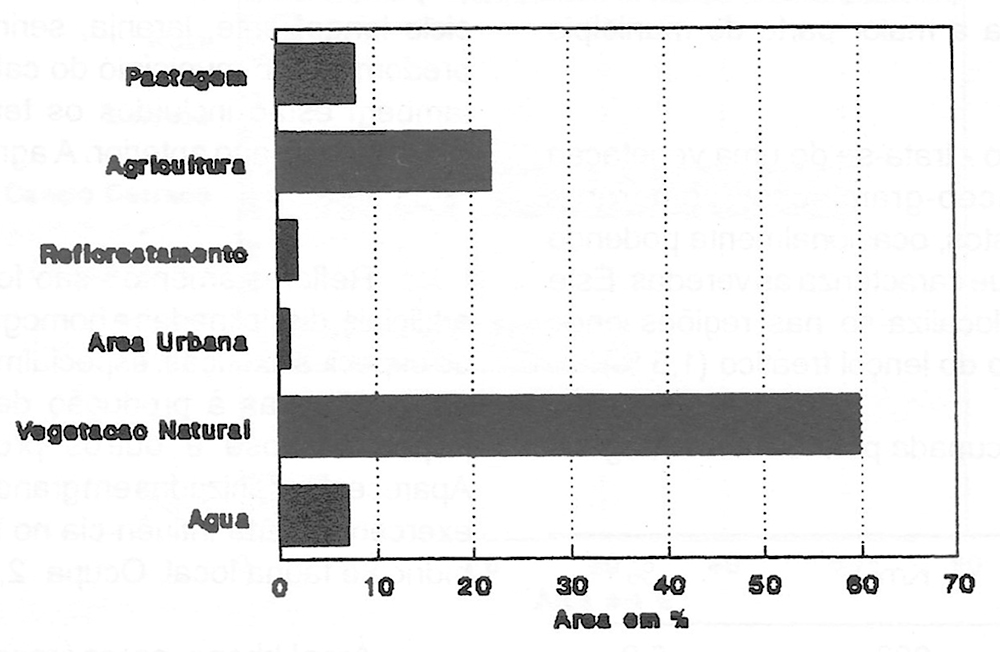
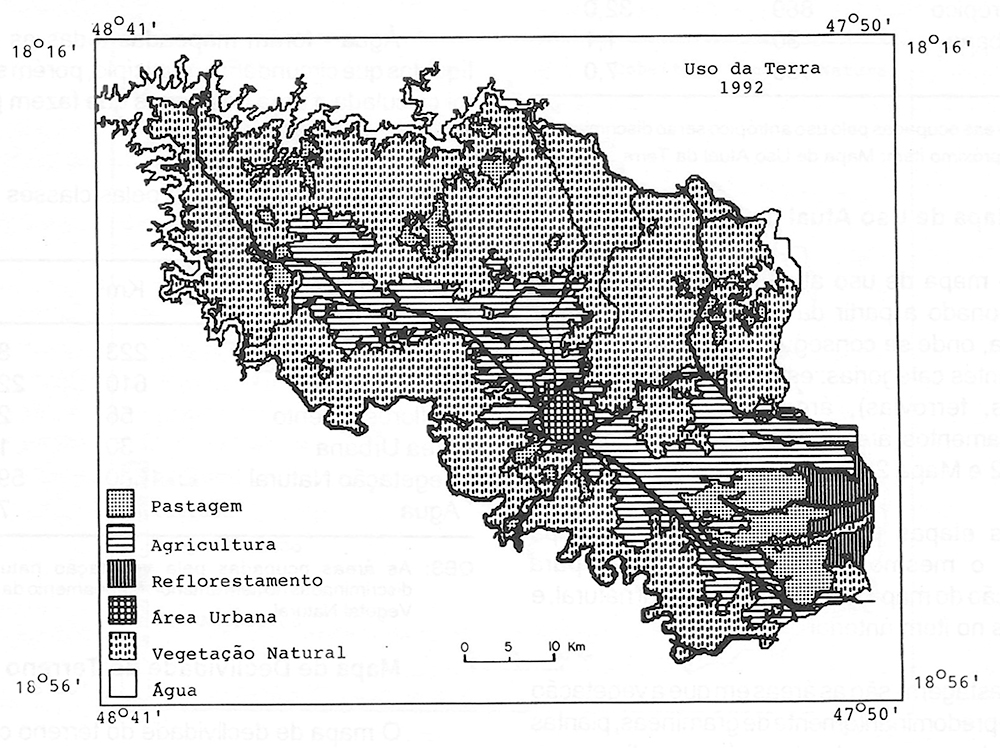
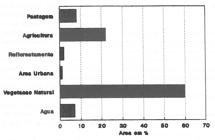
O mapa de uso atual da terra também foi confeccionado a partir da imagem processada e impressa, onde se conseguiu identificar e mapear as seguintes categorias: estrutura viária (rodovias, estradas, ferrovias), área urbana, pastagens, reflorestamentos, áreas agrícolas e água (Tabela 3, Gráfico 2 e Mapa 2).
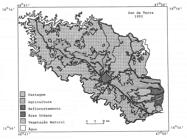
As etapas para elaboração deste mapa seguem o mesmo princípio das usadas para elaboração do mapa de cobertura vegetal natural, e descritas no item anterior.
Pastagem - são as áreas em que a vegetação natural é predominantemente de gramíneas, plantas graminóides, ervas, arbustos e árvores dispersas, nas quais o pastoreio é o uso que tem influência marcante. Nesta categoria estão incluídas tanto as pastagens naturais como as artificiais (cultivadas). Esta classe ou categoria de uso da terra ocupa 8,0 % da área do município.
Agricultura - fazem parte desta categoria as áreas ocupadas com culturas anuais - ciclo curto (soja, milho, arroz, etc.) e com culturas perenes - de ciclo longo (café, laranja, seringueira, etc.), com predomínio no município do café. Nesta categoria também estão incluídos os terrenos em pousio, cultivados no ano anterior. A agricultura ocupa 22,0 % da área.
Reflorestamento - são formações florestais artificiais, disciplinadas e homogêneas, constituídas de espécies exóticas, especialmente o Eucalyptus sp, destinadas à produção de madeira, carvão, papel, celulose e outros produtos industriais. Aparecem organizadas em grandes áreas contínuas, exercendo certa influência no microclima, regime hídrico e fauna local. Ocupa 2,0 % do município.
Área Urbana - essas áreas são caracterizadas pelo uso intensivo, com grande parte da terra coberta por edificações. Incluem-se nesta categoria a cidade, bairros e vilas.
Água - foram mapeadas todas as massas líquidas que circundam o município, porém somente foi calculada a área das águas que fazem parte do município (7,0 %).
Mapa de Declividade do Terreno
O mapa de declividade do terreno constitui-se em um importante instrumento de apoio a estudos de potencialidade de uso agrícola de uma determinada área, quando correlacionada a outros tipos de fenômenos geográficos inerentes à topografia.
O mapa de declividade foi confeccionado usando as folhas topográficas editadas pelo IBGE e DSG, na escala de 1:100.000, com equidistância entre as curvas de nível de 50 e 40 metros, respectivamente.
A identificação das classes de declividade foram realizadas a partir da utilização de um ábaco de declividade, o qual foi obtido a partir da fórmula:
Onde: % D é a percentagem de declividade, Dv é a diferença de nível dada pelo intervalo entre duas curvas de nível e Dh é a distância horizontal dada pela distância entre duas curvas de nível consideradas.
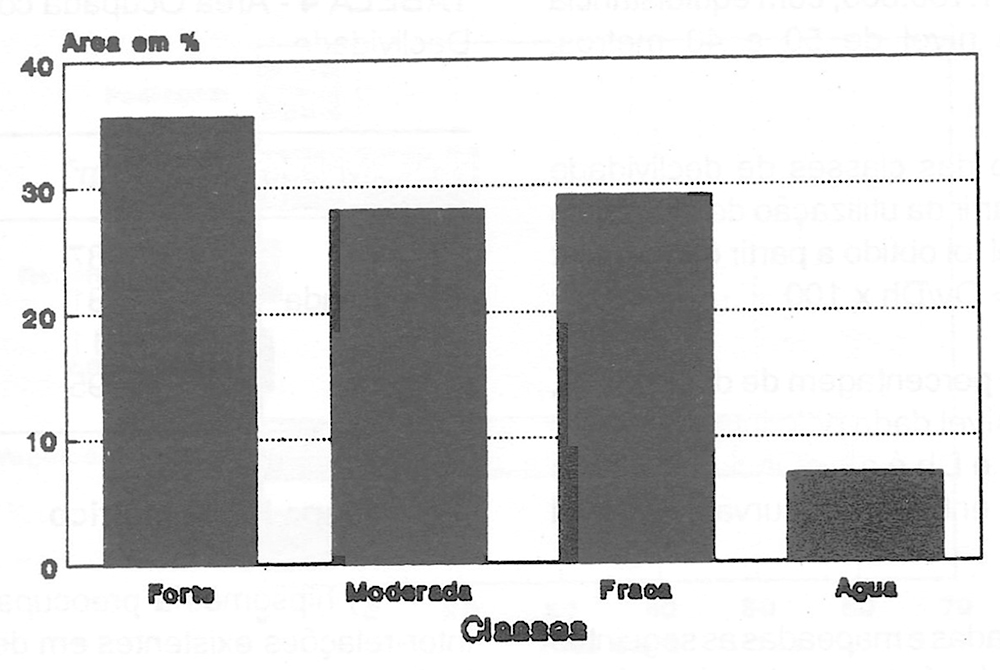
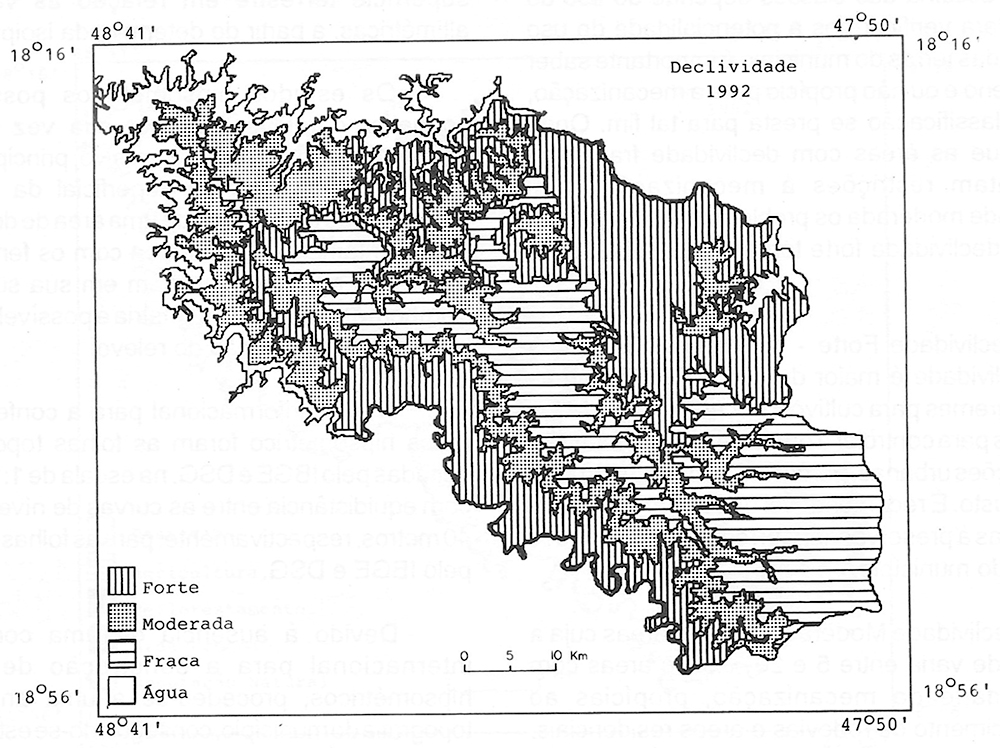
Foram identificadas e mapeadas as seguintes classes de declividade: forte, moderada e fraca (Tabela 4, Gráfico 3 e Mapa 3).
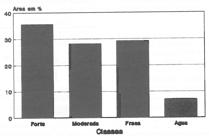
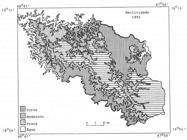
A escolha das classes depende do uso do mapa. Para verificarmos a potencialidade do uso agrícola das terras do município é importante saber se o terreno é ou não propício para a mecanização, e esta classificação se presta para tal fim. Onde temos que as áreas com declividade fraca não apresentam restrições à mecanização, com declividade moderada os problemas já se agravam e as de declividade forte tornam impossível essa prática.
Declividade Forte - corresponde às áreas cuja declividade é maior do que 20%. São áreas muito íngremes para cultivos, necessitam cuidados especiais para controlar a erosão e são susceptíveis a instalações urbanas, porém exigem infra-estrutura de alto custo. É recomendável que tais áreas sejam destinadas à preservação. Correspondem a 35,6 % da área do município.
Declividade Moderada - são as áreas cuja a declividade varia entre 5 e 20 %. São áreas com possibilidade de mecanização, propícias ao estabelecimento de rodovias e áreas residenciais. Oferecem restrições à irrigação, necessitando controlar a erosão do solo. Ocupam cerca de 28,2 % do município.
Declividade Fraca - são as áreas que apresentam declividade menor do que 5 %. São as áreas ideais para a exploração agrícola, o solo é perfeitamente arável e suporta maquinaria pesada, 29,2 % do município enquadra-se nesta categoria.
Mapa Hipsométrico
A hipsometria preocupa-se em estudar as inter-relações existentes em determinada unidade horizontal de espaço no tocante à sua distribuição em relação às cotas altitudinais, indicando a proporção ocupada por determinada área da superfície terrestre em relação às variações altimétricas, a partir de determinada isoipsa base.
Os estudos hipsométricos possibilitam conhecer o relevo, que por sua vez interfere decisivamente no processo erosivo, principalmente através do escoamento superficial da água. A configuração topográfica de uma área de drenagem está estritamente relacionada com os fenômenos de erosão que se processam em sua superfície. Também através da hipsometria é possível detectar o índice de dissecação do relevo.
A base informacional para a confecção do mapa hipsométrico foram as folhas topográficas editadas pelo IBGE e DSG, na escala de 1:100.000, com equidistância entre as curvas de nível de 50 e 40 metros, respectivamente, para as folhas editadas pelo IBGE e DSG.
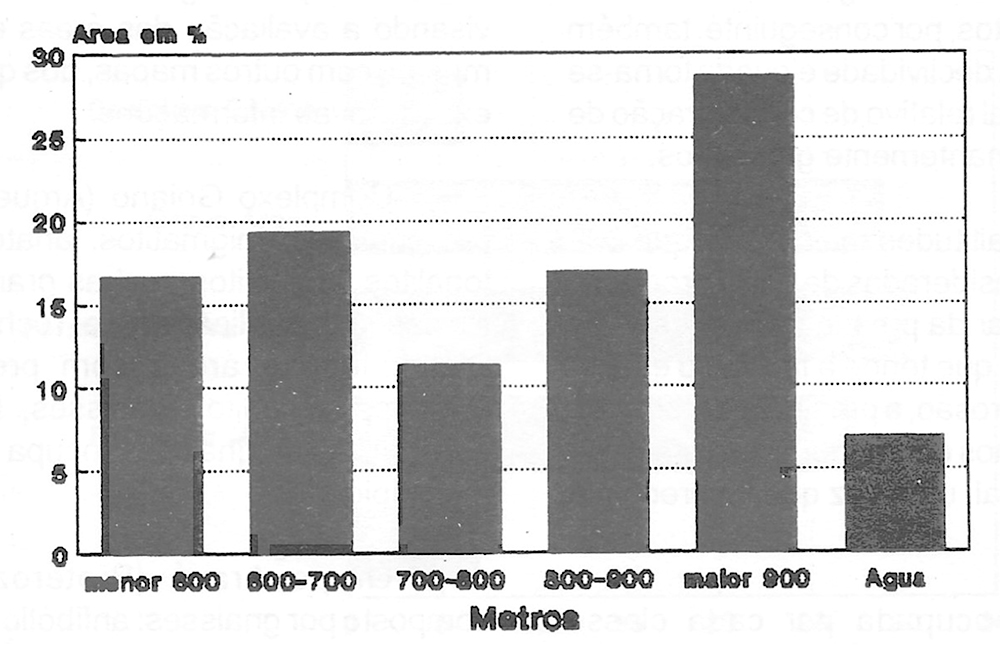
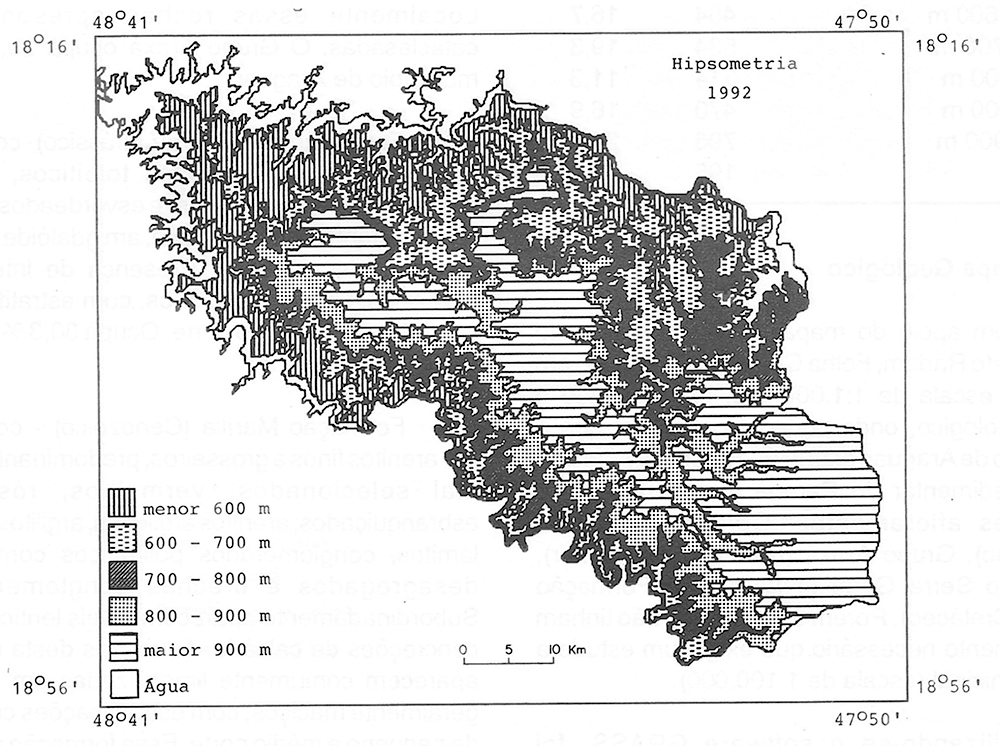
Devido à ausência de uma convenção internacional para a construção de mapas hipsométricos, procedeu-se a uma análise da topografia do município, conseguindo-se estabelecer as seguintes classes altimétricas: menor 600 m, 600-700 m, 700-800 m, 800-900 m, maior 900 metros (Tabela 5, Gráfico 4 e Mapa 4).
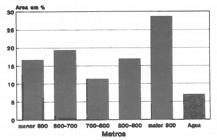
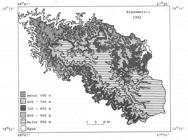
As áreas com altitudes menores do que 800 metros possuem excelente potencial de produção de sedimentos, em função do relevo ser bastante acidentado com presença de forte gradiente, favorecendo um maior volume de escoamento superficial que percola os terrenos com uma taxa de velocidade e energia de desgaste elevadas. A produção de sedimentos, por conseguinte, também tende a ser elevada. A declividade elevada torna-se um excelente potencial relativo de concentração de sedimentos, predominantemente grosseiros.
As áreas com altitudes maiores do que 800 metros podem ser consideradas de baixa produção de sedimentos. Apesar da presença mais esparsa da vegetação natural, que tende a facilitar o escoamento superficial e a erosão, a presença de terrenos quase totalmente planos contribuem para um baixo escoamento superficial, uma vez que favorecem a infiltração.
Mapa Geológico
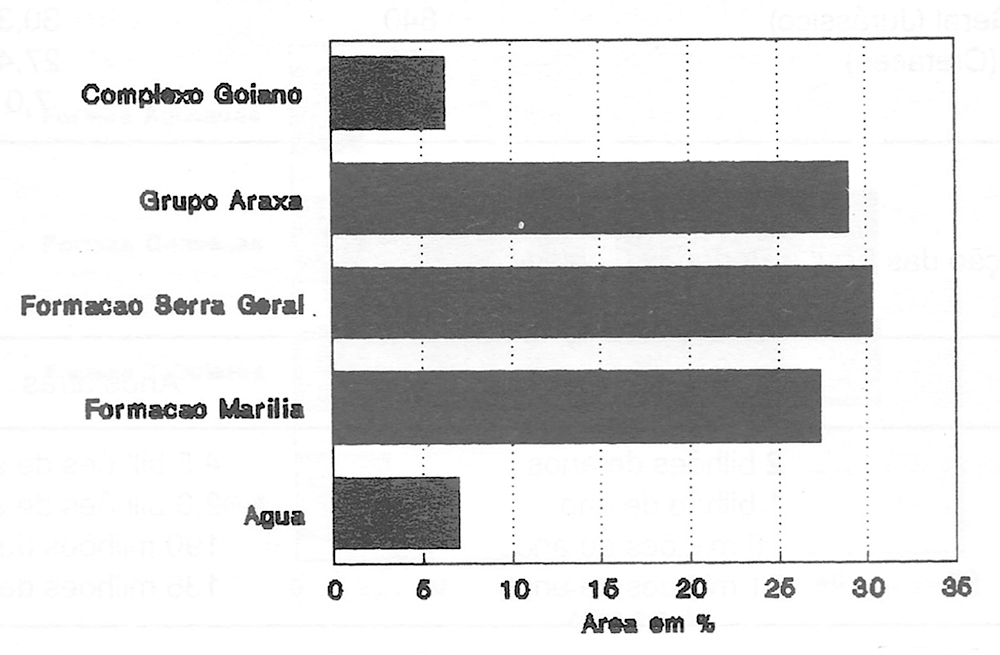
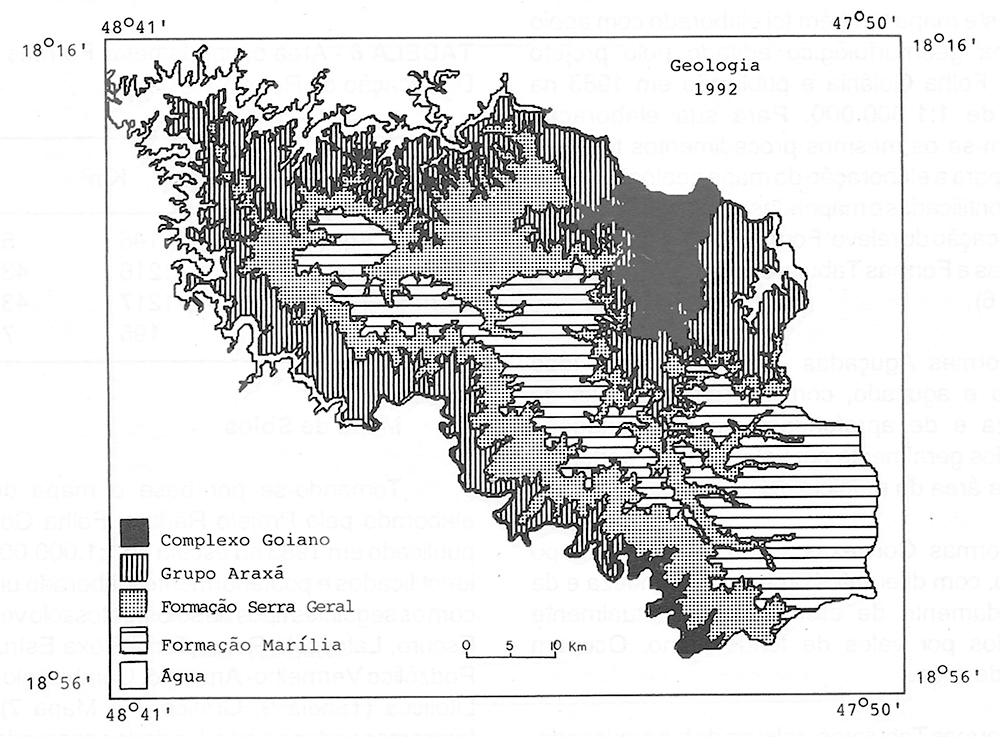
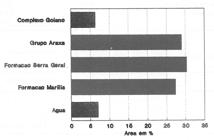
Com apoio do mapa geológico elaborado pelo projeto Radam, Folha Goiânia, e publicado em 1983 na escala de 1:1.000.000, foi elaborado o mapa geológico, onde podemos observar que o município de Araguari está situado sobre a borda da Bacia Sedimentar do Paraná, verificando-se os seguintes afloramentos: Complexo Goiano (Arqueano), Grupo Araxá (Proterozóico Inferior), Formação Serra Geral (Jurássico) e Formação Marília (Cretáceo). Porém esses dados não tinham o refinamento necessário que exigia um estudo a nível municipal (escala de 1:100.000).
Utilizando-se o software GRASS, foi digitalizado o mapa original (escala 1:1.000.000 - RADAM), e posteriormete ampliado para a escala de 1:100.000. Esse mapa foi impresso com o uso de uma impressora colorida e sobreposto a uma imagem de satélite, tendo como objetivo melhorar os limites das diferentes litologias (Tabelas 6 e 7, Gráfico 5 e Mapa 5).
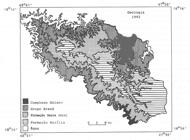
O mapa corrigido foi novamente digitalizado visando a avaliação das áreas e a integração do mesmo com outros mapas, dos quais pudéssemos extrair novas informações.
Complexo Goiano (Arqueano) - composto por gnaisses, migmatitos, anatexitos, granulitos, tonalitos, anfibolitos, rochas granitóides em geral, rochas calcossilicáticas e rochas cataclásticas. Distinguem-se áreas com predominância de: milonitos, milonitos gnaisses, blastomilonitos e blastomilonitos gnaisses, ocupa 6,3 % da área do município.
Grupo Araxá (Proterozóico Inferior) - composto por gnaisses; anfibólio xistos; micaxistos e micaxistos feldspáticos com granada, cianita, estaurolita, epídoto e calcita; talco xistos; anfibolitos, quartzitos; quartzo xistos; mármores; metavulcânicas ácidas e metaultramáficas. Localmente essas rochas apresentam-se cataclasadas. O Grupo Araxá ocupa 29,0 % do município de Araguari.
Formação Serra Geral (Jurássico) - composto por derrames de basaltos toleíticos, creme-amarronzados, cinza escuro e esverdeados, textura predominantemente afanítica, amigdalóide no topo, e raramente vitrofírica. Presença de intertrapes areníticos, finos a muito finos, com estratificações cruzadas de pequeno porte. Ocupa 30,3 % da área do município.
Formação Marília (Cenozóico) - composta por arenitos finos a grosseiros, predominantemente mal selecionados, vermelhos, róseos e esbranquiçados; arenitos argilosos, argilitos, siltitos, lamitos, conglomerados polimíticos comumente desagregados e brechas conglomeráticas. Subordinadamente aparecem níveis lenticulares e concreções de calcário. As rochas desta unidade aparecem comumente limonitizadas em pacotes geralmente maciços, com estratificações cruzadas de pequeno a médio porte. Essa formação aparece em 27,4 % da área do município.
Mapa Geomorfológico
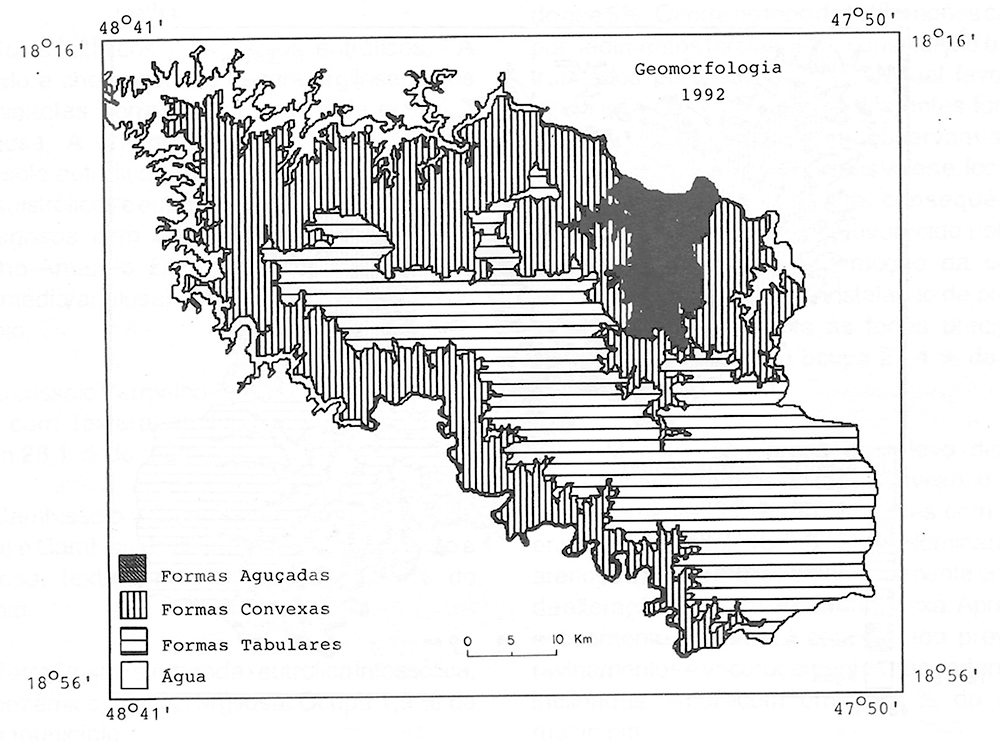
Este mapa também foi elaborado com apoio do mapa geomorfológico editado pelo projeto Radam, Folha Goiânia e publicado em 1983 na escala de 1:1.000.000. Para sua elaboração seguiram-se os mesmos procedimentos técnicos usados para a elaboração do mapa geológico, onde foram identificadas e mapeadas as seguintes classes de dissecação do relevo: Formas Aguçadas, Formas Convexas e Formas Tabulares (Tabela 8, Gráfico 6 e Mapa 6).
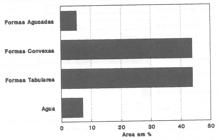
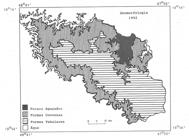
Formas Aguçadas - são relevos de topo contínuo e aguçado, com diferentes ordens de grandeza e de aprofundamento de drenagem, separados geralmente por vales em "V", perfazem 5,3 % da área do município.
Formas Convexas - são relevos de topo convexo, com diferentes ordens de grandeza e de aprofundamento de drenagens, eventualmente separados por vales de fundo plano. Ocupam 43,8 % da área.
Formas Tabulares - relevos de topo aplanado, com diferentes ordens de grandeza e aprofundamento de drenagem, eventualmente separados por vales de fundo plano. Ocupam 43,9 % do município.
Mapa de Solos
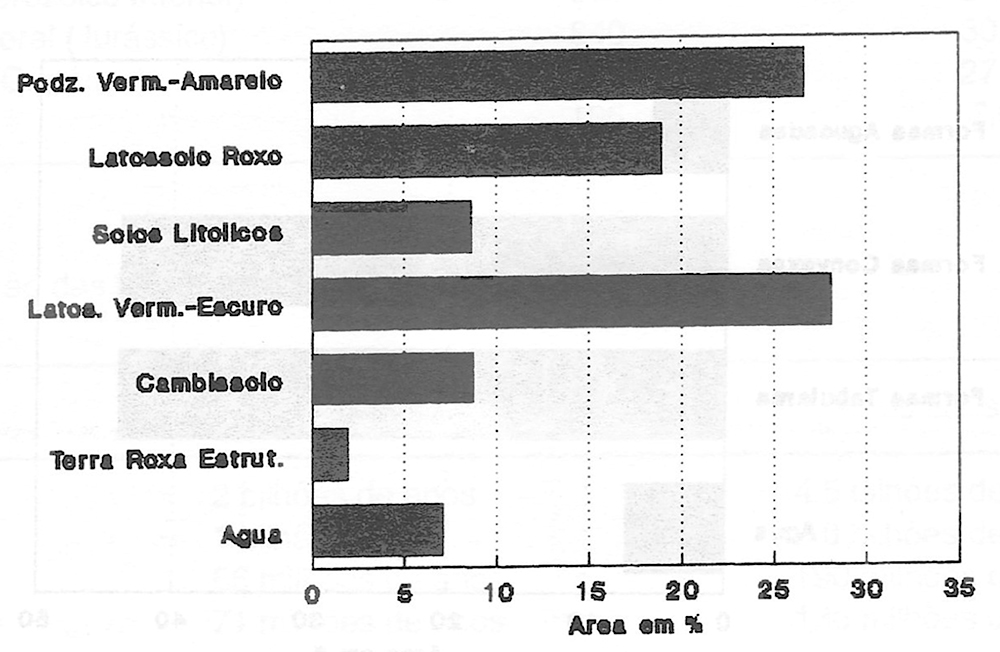
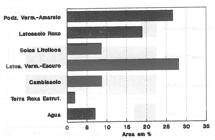
Tomando-se por base o mapa de solos elaborado pelo Projeto Radam, Folha Goiânia, e publicado em 1983 na escala de 1:1.000.000 foram identificados e posteriormente elaborado um mapa com os seguintes tipos de solos: Latossolo vermelho-Escuro, Latossolo Roxo, Terra Roxa Estruturada, Podzólico Vermelho- Amarelo, Cambissolo e Solos Litólicos (Tabela 9, Gráfico 7 e Mapa 7). Estes foram mapeados a partir dos dados geomorfológicos como erosão/intensidade de dissecação do relevo e padrão de drenagem. Geralmente as unidades pedológicas seguem as formas de relevo. Portanto, a partir da delimitação das unidades geomorfológicas é possível fazer a delimitação das unidades de solo.
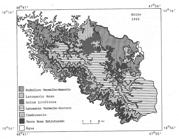
O padrão de drenagem está associado ao tipo de solo. Solos mais arenosos favorecem a infiltração em detrimento ao escoamento superficial, resultando numa drenagem menos densa, quando comparadas com áreas de solos argilosos que apresentam uma maior resistência à infiltração. Conseqüentemente favorecem o escoamento superficial, criando um padrão de drenagem mais denso.
Processos semelhantes aos efetuados para elaboração do mapa geológico foram realizados para compatibilizar o mapa à escala desejada (1:100.000).
Podzólico Vermelho-Amarelo - eutrófico, Tb, não cascalhento e cascalhento, A moderado e chernozêmico, textura média/argilosa, ocupam 26,7 % do município.
Latossolo Roxo - distrófico e eutrófico, A moderado e proeminente, textura muito argilosa e argilosa. Ocupam 18,9 % da área.
Solos Litólicos - são solos eutróficos, A moderado e chernozêmico textura argilosa, solos subdominantes Terra Roxa Estruturada eutrófica (pedregosa, A chernozêmico, textura argilosa), Cambissolo eutrófico (Tb e Ta, pedregoso), Solos Litólicos distróficos e eutróficos (ambos cascalhentos e pedregosos com textura média) e Podzólico Vermelho-Amarelo Eutrófico (Tb, cascalhento, textura média/argilosa). Ocupam 8,6 % da área do município.
Latossolo Vermelho-Escuro - distrófico e álico ambos com textura argilosa e muito argilosa. Ocupam 28,1 % do município.
Cambissolo - Cambissolo álico (Tb, textura argilosa) e Cambissolo distrófico (Tb, cascalhento e pedregoso, textura média), ocupam 8,7 % do município.
Terra Roxa Estruturada - eutrófica latossólica, A chernozêmico, textura argilosa. Ocupa 1,9 % da área do município.
OBS: Ta e Tb são respectivamente argila de atividade alta e argila de atividade baixa.
Mapa de Potencialidade Erosiva
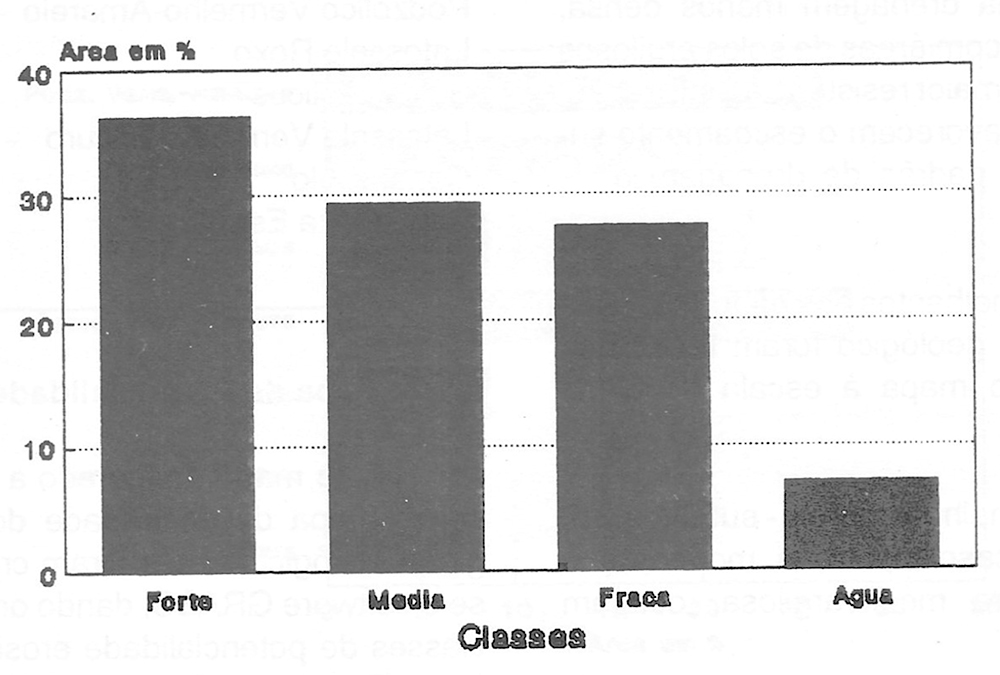
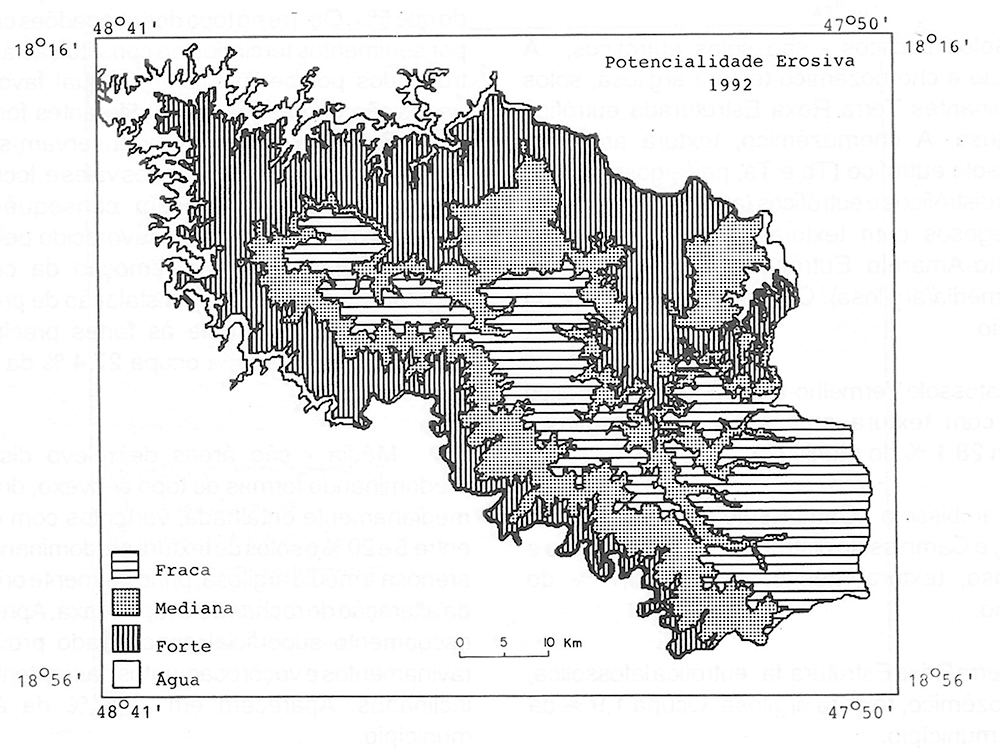
Este mapa foi gerado a partir do mapa de solos, mapa de declividade do terreno e mapa geomorfológico. Estes foram cruzados utilizando-se o software GRASS, dando origem às seguintes classes de potencialidade erosiva: forte, média e fraca (Tabela 10, Gráfico 8 e Mapa 8).
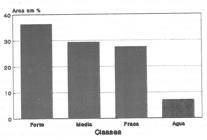
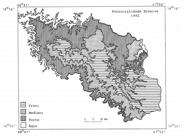
Fraca - abrange relevos com topo plano, vales incipientes e vertentes com inclinação menores do que 5%. Ocorre no topo dos chapadões capeados por sedimentos terciários de constituição argilosa e truncados por pediplanação, a qual favoreceu a deposição de detritos sobre diferentes formações geológicas. Eventualmente observam-se solos arenosos aflorando no fundo dos vales e, localmente, ocorrem áreas úmidas em consequência da oscilação do lençol freático, favorecido pelo relevo plano. Eventualmente a remoção da cobertura vegetal natural favorece a instalação de processos erosivos (ravinas) frente às fortes precipitações pluviais. Esta categoria ocupa 27,4 % da área do município.
Média - são áreas de relevo dissecado, predominando formas de topo convexo, drenagem medianamente entalhada, vertentes com declives entre 5 e 20 % e solos de textura predominantemente arenosa a média argilosa, principalmente originários da alteração de rochas do Grupo Araxá. Apresentam escoamento superficial concentrado provocando ravinamentos e voçorocamentos nas vertentes mais inclinadas. Aparecem em 29,3 % da área do município.
Forte - áreas de relevo intensamente dissecado, em formas convexas e aguçadas, por vezes delimitado por escarpas, vertentes com declives maiores do que 20 % . Comporta solos Litólicos e Cambissolos, geralmente recobertos por detritos rochosos relacionados a condições climatobotânicas de carácter enérgico, que estimulam um escoamento superficial com alta capacidade de transporte de curta distância. Ocorrência de ravinamento com deslizamentos de massa, possibilidade de obstrução de rodovias, perda do horizonte superficial do solo. Instabilidade das vertentes sem cobertura vegetal, especialmente a natural. Esta categoria ocupa 36,3 % da área do município de Araguari.
Mapa de Utilização à Mecanização
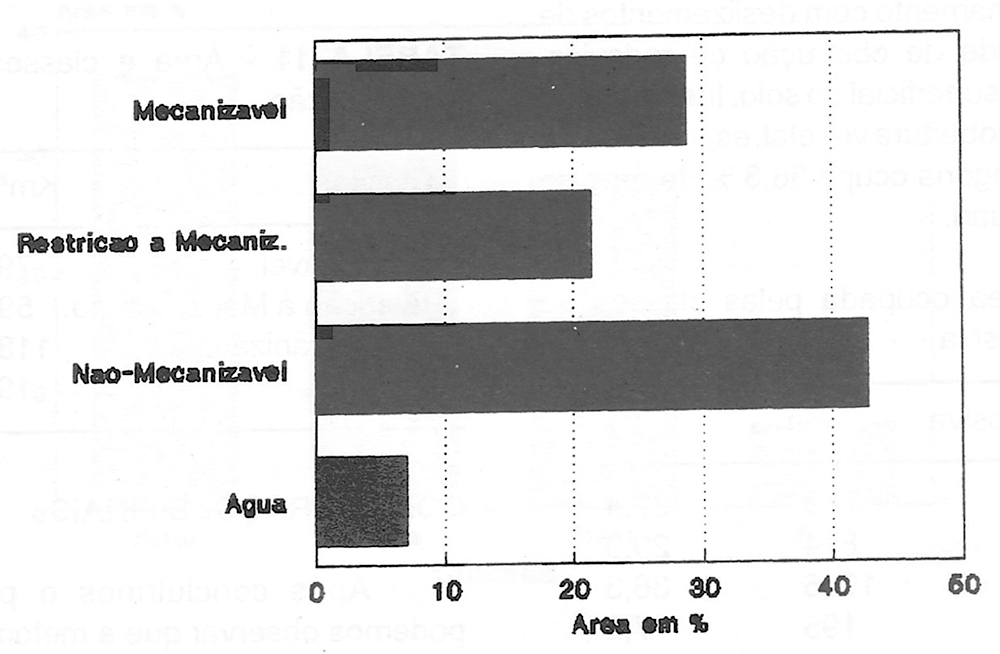
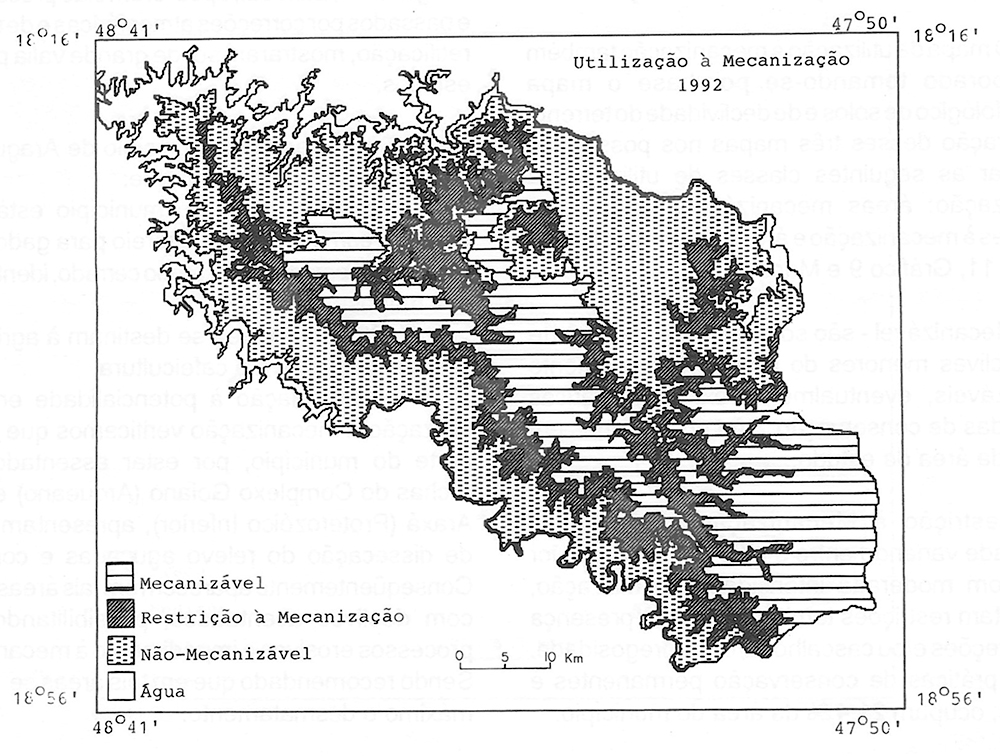
O mapa de utilização à mecanização também foi elaborado tomando-se por base o mapa geomorfológico de solos e de declividade do terreno. A integração desses três mapas nos possibilitou identificar as seguintes classes de utilização à mecanização: áreas mecanizáveis, áreas com restrições à mecanização e áreas não mecanizáveis (Tabela 11, Gráfico 9 e Mapa 9).
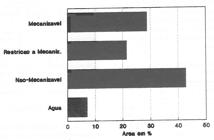
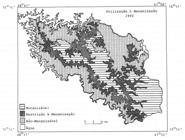
Mecanizável - são solos em sua maior parte com declives menores do que 5 %, plenamente mecanizáveis, eventualmente exigindo práticas moderadas de conservação. São encontrados em 28,7 % da área de estudo.
Restrição à Mecanização - solos com declividade variando entre 5 e 20 % em sua maior parte, com moderada intensidade de utilização, apresentam restrições também devido à presença de concreções e/ou cascalhos e/ou pedregosidade. Exigem práticas de conservação permanentes e intensas, ocupam 21,4 % da área do município.
Não-Mecanizável - são áreas com sérias restrições ao uso agrícola e/ou não recomendadas para tal fim. São as áreas de maior declividade do terreno, apresentam excesso de concreções, cascalhos e pedregosidade, ocupam 42,8 % do município. Essas áreas em sua maior parte devem ser mantidas com a vegetação nativa. No entanto, em algumas áreas em que os declives não são muito acentuados, pode-se utilizar reflorestamento e até mesmo culturas perenes (café, laranja).
CONSIDERAÇÕES FINAIS
Após concluirmos o presente trabalho podemos observar que a metodologia empregada fornece bons resultados para levantamento e mapeamento do meio físico. Especialmente as imagens TM/Landsat, após terem sido processadas e passados por correções atmosféricas e de registro/retificação, mostraram ser de grande valia para tais estudos.
Com relação ao município de Araguari, em síntese, podemos concluir que:
-
a maior parte do município está sendo utilizado como área de pastoreio para gado bovino (classes de pastagens e campo cerrado, identificadas nos mapas);
-
22,0 % da área se destinam à agricultura, com destaque para a cafeicultura;
-
com relação à potencialidade erosiva e utilização à mecanização verificamos que a maior parte do município, por estar assentado sobre rochas do Complexo Goiano (Arqueano) e Grupo Araxá (Proterozóico Inferior), apresentam formas de dissecação do relevo aguçadas e convexas. Conseqüentemente aparecem em tais áreas relevos com declives acentuados, possibilitando fortes processos erosivos e impedimento à mecanização. Sendo recomendado que em tais áreas se evite ao máximo o desmatamento.
Para finalizar, esperamos que tais estudos possam fornecer informações úteis aos planejadores e legisladores do referido município.
REFERÊNCIAS BIBLIOGRÁFICAS
- HARMON, V. GRASS Tutorial: Image Processing. In: GRASS User's Manual, Version 3.0 U.S. Army Construction Engineering Research Laboratory: Champaign, IL, 1988.
- LARSON, M. GRASS Tutorial: Watershed. In: GRASS User's Manual, Version 3.0 U.S. Army Construction Engineering Research Laboratory: Champaign, IL , 1988.
- LIMA, S.C.; ROSA, R.; FELTRAN FILHO, A. Mapeamento do Uso da Solo no Município de Uberlândia - MG, através de Imagens TM/LANDSAT. In: Sociedade & Natureza Uberlândia, 2(1):127-145, 1989.
- MADRY, S.L.H. Geographic Analysis Support System (GRASS) an Integrated, UNIX-Based Public Domain GIS and Image Processing System for Resource Analysis and Management Institute for Technology Development. Space Remote Sensing Center. Stennis Space Center, MS, s.d.
- MESSERSMITH, J. GRASS Tutorial: Map Preparation. In: GRASS User's Manual , Version 3.0 U.S. Army Construction Engineering Research Laboratory, Champaign, IL, 1988.
- NATIONAL AERONAUTICS AND SPACE ADMINISTRATION - NASA. LANDSAT Data User Handbook Goddard Space Flight Center: Washington DC. Maryland, 1976.
- RADAMBRASIL. Levantamento de Recursos Naturais. Folha SE-22 Goiânia, v. 31, Rio de Janeiro, 1983.
- ROSA, R. Considerações acerca do Uso do GRASS em Estudos Ambientais. In: IV Simpósio de Geografia Física e Aplicada, 1991. p.357-364, 1991, v.1 - Anais - Sessões Técnicas.
- ROSA, R. Introdução ao Sensoriamento Remoto 2ª Ed. EDUFU: Uberlândia, 1992.
- SLATER, P.N. Remote Sensing. Optics and Optical Systems Reading Addison-Wesley, 1980.
- WESTERVELT, J. An Introduction to GRASS. In: GRASS User's Manual , Version 3.0 U.S. Army Construction Engineering Research Laboratory: Champaign, IL , 1988.
- WESTERVELT, J.; BOZAK, J. GRASS Tutorial: Tool Access. In: GRASS User's Manual , Version 3.0 U.S. Army Construction Engineering Research Laboratory, Champaign, IL, 1988.